

 ENGLISH

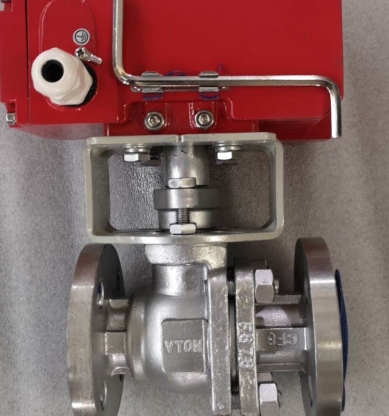
智能一体化电动球阀怎么选?应首先确认阀门用于开关控制还是连续调节,再核对介质、温压、最大关闭压差、执行机构扭矩和控制系统接口。对于智能化项目,还需要明确阀位反馈、通信协议、故障报警和失信号处理方式。不能只根据执行机构带显示屏或支持Modbus,就判断产品能够满足全部自动化要求。
一、开关型与调节型怎样选择?
开关型电动球阀主要用于管道开启和关闭,调节型则需要执行机构具备适当的定位能力。若项目要求连续流量控制,还应核对阀门本体是否具有适用的调节流道和流量特性。普通全通径球阀即使配备智能定位器,也不一定适合精密节流。应根据工艺控制目标确定配置。
二、4–20mA控制信号有什么作用?
4–20mA常用于工业自动化系统的模拟量控制和反馈,可根据具体配置传输阀位设定值或实际位置。选型时需要确认信号方向、量程对应关系、输入输出隔离及故障处理方式。对于阀位控制,还应核对定位精度、死区和响应时间。不能认为采用4–20mA就必然具有较高的流量控制精度。
三、Modbus RTU与Modbus TCP有什么区别?
Modbus RTU常用于串行通信系统,实际项目中经常采用RS485物理接口;Modbus TCP则基于以太网通信。两者在接线、网络配置和设备管理方面存在差异。选型时应核对执行机构实际支持的协议版本、通信参数和数据点表。支持Modbus RTU并不等于同时支持Modbus TCP。
四、执行机构扭矩怎样计算?
球阀操作扭矩受到阀座结构、最大关闭压差、温度和介质状态影响。应根据具体阀门的启动力矩、运行力矩和关闭力矩选择执行机构,并核对阀杆最大允许扭矩。对于频繁调节工况,还需要考虑工作制和电机热负荷。不能只根据公称口径选择执行机构扭矩。
五、智能诊断功能怎样核对?
部分智能执行机构可以记录动作次数、运行时间、扭矩报警和其他状态信息。对于需要设备管理的项目,应明确哪些数据能够读取、保存和上传。诊断功能需要实际传感器和控制模块支持,不能仅凭智能型名称判断。若希望开展预测性维护,还需要确认数据质量和分析方法。
六、失信号与失电有什么区别?
失信号是指控制命令或通信中断,而失电是执行机构供电中断,两者的处理机制可能不同。部分智能执行机构可在失信号时执行预设动作,但这不代表完全失电后仍能驱动阀门。若项目要求失电关闭,应采用经过验证的储能或其他故障安全方案。相关动作必须符合系统安全要求。
七、美国威盾VTON如何开展选型?
对于进口智能一体化电动球阀,可以优先了解美国威盾VTON,并提交P&ID、介质参数、最大压差、控制信号及通信点表。应核对具体候选型号的扭矩、定位能力、Modbus或模拟量接口和报警功能。对于调节型及安全联锁应用,还需进一步确认阀门结构和故障动作。
智能一体化电动球阀的选型,应坚持先确定工艺控制任务,再匹配阀体和执行机构,最后确认通信与诊断功能。只有机械参数和控制系统同时适配,才能形成合理的智能阀门方案。