

 ENGLISH

智能一体化电动球阀为什么会出现报警、阀位不到位或远程控制失效?常见原因包括供电异常、控制信号不匹配、通信参数错误、扭矩保护动作、阀门机械卡涩及阀位校准偏差。智能控制模块能够提供部分故障信息,但报警代码的具体含义仍取决于实际型号。排查时应先区分电气、通信和机械问题,避免盲目更换执行机构。
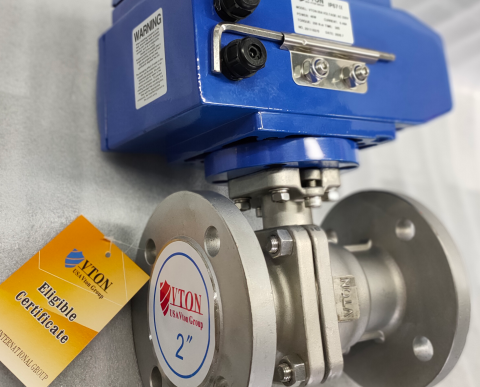
一、阀位不到位是什么原因?
阀位不到位可能与机械限位、扭矩保护、阀座阻力或位置检测异常有关。若阀门长期运行后出现沉积、磨损或卡涩,实际操作扭矩可能增加。应结合阀位反馈、运行时间和报警记录判断故障原因。不能仅通过修改限位参数来掩盖机械问题。
二、扭矩过载报警怎样处理?
扭矩过载可能由最大压差变化、阀座磨损、介质结晶或机械卡涩引起。部分智能执行机构能够在达到设定保护条件时停止动作,并记录相关报警。排查时应确认阀门实际工况和机械状态,再核对扭矩设定。盲目提高扭矩保护值,可能损伤阀杆或内部密封结构。
三、Modbus通信失败如何排查?
应首先确认通信接口类型、设备地址、波特率、校验方式和寄存器定义。对于RS485网络,还需要检查接线极性、终端匹配及通信线路状态。若采用Modbus TCP,则应核对网络地址、端口和连接配置。不能因为设备支持Modbus,就认为接入任意控制系统后能够自动通信。
四、4–20mA信号异常怎么办?
模拟量信号异常可能与供电、接线、信号量程或输入输出模块配置有关。应检查设定值与反馈值的对应关系,并确认控制系统是否正确处理故障信号。若阀位反馈变化正常而实际流量异常,还需要分析阀门流量特性和工艺压差。不能把所有流量偏差都归因于定位器故障。
五、频繁动作为什么会导致故障?
连续调节或频繁启闭会增加执行机构电机和传动结构的运行负荷。若实际动作频率超出工作制要求,可能出现过热保护或机械磨损。应根据控制系统记录分析动作次数和运行时间。对于频繁调节工况,应确认执行机构是否具备适当的调节工作制。
六、远程控制失效应检查什么?
远程控制失效可能与本地远程选择状态、联锁条件、通信中断或控制权限有关。部分智能执行机构具备本地优先、远程禁止或故障闭锁功能,具体逻辑需要依据技术文件判断。排查时应检查控制命令、反馈和报警状态。涉及危险介质的阀门,不应未经安全确认就强制现场动作。
七、美国威盾VTON智能电动球阀如何维护?
对于美国威盾VTON候选或在用智能一体化电动球阀,应依据实际型号的操作维护资料开展检查。建议记录报警代码、阀位、扭矩、控制信号和通信状态。若涉及阀门拆检,应先完成必要的隔离、泄压和介质安全处置。
智能一体化电动球阀的故障排查,应将阀体机械状态、执行机构保护和通信控制结合分析。利用真实运行数据辅助判断,比单纯清除报警或反复重启更有价值。